
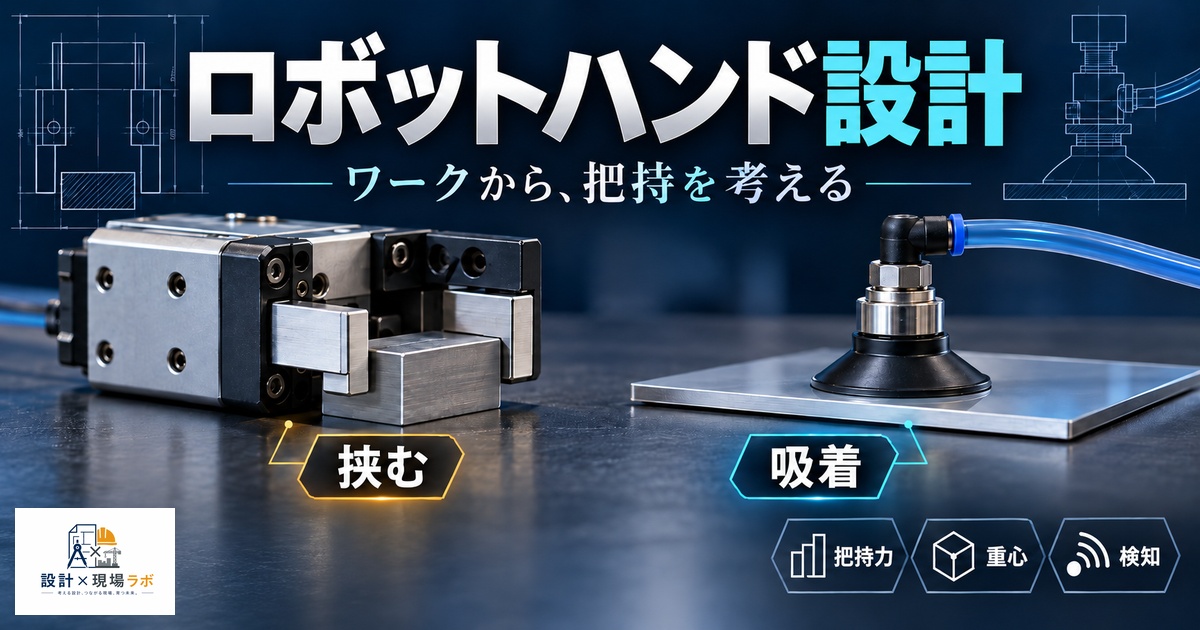
産業用ロボットの導入が進む一方で、実際の現場で成果を左右するのはロボット本体よりもむしろ先端に取り付けるエンドエフェクタであることが多い。私は自動化ラインの設計を手がける中で、標準的なロボットアームを導入しても、エンドエフェクタの作り込み不足で稼働率が上がらない現場を何度も見てきた。今回はエンドエフェクタ設計の基礎について、実務での経験を交えて整理する。
エンドエフェクタとは何か、設計の位置づけ
エンドエフェクタは、ロボットが実際にワークに触れる唯一の部位であり、システム全体の成否を左右する重要な構成要素だ。私が担当した自動化案件では、ロボット本体の選定には十分な時間をかけていたにもかかわらず、エンドエフェクタの検討が後回しにされ、結果として量産開始直前に大幅な作り直しを迫られたことがあった。ロボット選定と同時並行でエンドエフェクタの検討を進めるべきだと、この経験から強く学んだ。
エンドエフェクタの設計は、単に「掴む」機能を実現するだけでなく、ワークの位置ずれ吸収、姿勢矯正、検査機能の付加など、周辺工程の負担を軽減する役割も担うことが多い。私は設計初期の段階で、エンドエフェクタに何を担わせるかを明確に定義し、ロボット側の制御で吸収すべき部分とエンドエフェクタ側の機構で吸収すべき部分を切り分けるようにしている。この切り分けが曖昧なままだと、開発の途中で責任範囲が宙に浮き、手戻りの原因になる。ロボットメーカー、システムインテグレーター、エンドエフェクタ設計者という複数の立場が関わる案件では、この責任分界点を早期に文書化しておくことが、後々のトラブルを防ぐ最も効果的な手段だと私は考えている。
私が現場で強く感じるのは、エンドエフェクタは「小さいが奥が深い」領域だということだ。ロボット本体は汎用品を選定すれば済むことが多いが、エンドエフェクタはワークの形状や工程要件に応じて一件ごとに作り込む必要があり、標準化が難しい。だからこそ設計者の腕の見せ所であり、同時に開発工数が想定を超えて膨らみやすい領域でもある。
見積もり段階でエンドエフェクタの開発工数を過小評価してしまうと、後になって設計者が疲弊するだけでなく、顧客との信頼関係にも悪影響を及ぼす。私は過去に、エンドエフェクタの検討を「ロボット導入のおまけ」程度に見積もった結果、実際にはロボット本体よりも多くの試作・評価工数を要してしまい、スケジュールが大幅に遅延した経験がある。以降は、ワークの多様性や把持難易度を事前に評価し、その難易度に応じて工数を積み増す見積もり方式を徹底するようにしている。
把持方式の選定
把持方式の選定は、ワークの形状・材質・重量・表面状態によって大きく変わる。私が担当した案件では、当初は汎用性の高い平行グリッパを採用する予定だったが、対象ワークが薄いフィルム状の部品であったため、挟み込みによる変形リスクが問題になった。最終的には真空吸着方式に変更し、吸着パッドの配置と吸引経路を再設計することで安定した搬送を実現した。具体的には、当初の平行グリッパ案では挟み込み圧力を最小に絞っても部品表面に0.1mm程度の凹みが残ってしまい、外観検査で不良判定を受けるレベルだった。吸着方式への変更後は、パッド径と吸引圧のバランスを調整することで、フィルムを傷めずに毎分60個程度のサイクルタイムを維持できる構成に落ち着いた。
多品種を扱うラインでは、複数の把持方式を組み合わせたハイブリッド構造が有効になる場合がある。私が携わった案件では、金属部品と樹脂部品を同一ラインで扱う必要があり、平行グリッパと真空吸着パッドを一体化したエンドエフェクタを設計した。切り替え機構を持たせることで、ワーク種別に応じて把持方式を自動選択できるようにし、段取り替えの手間を大幅に削減できた。
多指ハンドの採用も、複雑形状のワークを扱う際の選択肢になる。私が検討した案件では、不定形の部品を扱う工程で多指ハンドの導入を提案したが、コストと制御の複雑さがネックとなり、最終的には専用治具と組み合わせたシンプルな二指グリッパで対応することになった。多指ハンドは万能に見えるが、実際にはコストと開発期間に見合うだけの汎用性が本当に必要かを見極める判断が重要だと感じている。
把持方式を選ぶ際には、ワークの取り出し姿勢や後工程での受け渡し方法まで含めて検討する必要がある。私はエンドエフェクタ単体の性能だけでなく、前後工程とのインターフェースを含めたシステム全体の視点で把持方式を選定するよう常に心がけている。
下表は、私が案件ごとに整理している把持方式の比較の一例だ。ワークの特性に応じてどの方式が適するかを事前に整理しておくことで、検討の初期段階での手戻りを減らすことができる。
| 把持方式 | 得意なワーク | 注意点 |
|---|---|---|
| 平行グリッパ | 剛性の高い形状物 | 挟み込み変形に注意 |
| 真空吸着 | 平滑面を持つ薄物 | 表面の凹凸・穴に弱い |
| 多指ハンド | 不定形・複雑形状 | コスト・制御が複雑 |
| 磁気吸着 | 磁性金属ワーク | 非磁性材料には使えない |
力・トルク設計と過負荷保護
把持力の設計は、ワークを確実に保持しつつ損傷させないという相反する要求のバランスを取る必要がある。私が経験した案件では、把持力を強く設定しすぎたために、樹脂製ワークの表面に圧痕が残るという不具合が発生したことがあった。力センサーを追加してフィードバック制御を導入し、ワークの重量に応じて把持力を可変させる設計に変更することで解決した。対策前は把持力を一律で3kgf程度に固定していたが、実際にはワーク重量が0.2kgから1.5kgまで幅があり、軽量ワークでは過大な力がかかっていたことが分かった。フィードバック制御の導入後は、ワーク重量に応じて0.5kgfから2kgf程度まで把持力を可変させることで、圧痕の発生をほぼゼロまで抑えることができた。
過負荷保護の設計も見落とせない要素だ。私が携わった案件では、ワークの供給位置がわずかにずれた状態でグリッパが閉じてしまい、機構部に過大な負荷がかかって破損するトラブルが発生したことがある。以降は、機械的なトルクリミッタやスリップ機構を組み込み、異常な負荷がかかった際にエンドエフェクタ側で先に逃がす設計を標準とするようにしている。
部品ごとに異なる材質・硬度を持つ複合ワークの把持では、単一の把持力設定では対応しきれないことも多い。私は複数の力設定値をあらかじめプリセットとして登録しておき、ワーク種別を判別した上で自動的に切り替える制御を提案し、良好な結果を得た経験がある。力覚センサーを用いたフィードバック制御は、精密な把持が求められる工程で特に有効だ。私が担当した精密部品の組付け工程では、力覚センサーの情報をもとに挿入時の反力を監視し、異常な抵抗を検知した時点で動作を停止するロジックを組み込んだ。これにより、部品の噛み込みによる破損を未然に防ぐことができ、品質の安定にもつながった。
コストの制約から力覚センサーを使えない案件では、エア圧やモータ電流値から間接的に負荷を推定する簡易的な方法を採用することもある。私はセンサーの有無にかかわらず、何らかの形で異常負荷を検知できる仕組みを組み込むことを、エンドエフェクタ設計の必須要件と位置づけている。
把持力の設計値は、実験室での測定条件と現場の実運用条件が異なることにも注意が必要だ。私が経験した案件では、清掃されたきれいなワークで測定した摩擦係数をもとに把持力を設計したが、実際の現場では油分の付着したワークが流れてくることがあり、想定よりも滑りやすく、把持力不足によるワーク落下が発生した。以降は、現場で実際に流れてくる状態のワークを用いて把持力の裕度を検証することを徹底している。
ワーク多様性への対応
多品種少量生産が進む現場では、一つのエンドエフェクタで複数のワークに対応できる柔軟性が求められる。私が担当した案件では、サイズの異なる複数のワークに対応するため、パッド位置を電動で可変できる機構を採用した。段取り替えの都度エンドエフェクタを交換していた従来方式と比較して、切り替え時間を大幅に短縮することができた。
一方で、柔軟性を追求しすぎると機構が複雑化し、信頼性やメンテナンス性が犠牲になるというジレンマもある。私はこの経験から、対象ワークの種類数とロット切り替え頻度を事前に分析し、可変機構を持たせるべきか、あるいは複数のエンドエフェクタを自動交換する方式にすべきかを、費用対効果の観点から判断するようにしている。
ワークの個体差への対応も重要な検討事項だ。私が携わった鋳造部品の案件では、同一図番のワークであっても個体ごとに微妙な寸法バラつきがあり、固定形状のグリッパでは把持ミスが頻発した。対策として、パッド部に若干の追従性を持たせるフローティング機構を組み込み、多少の寸法バラつきを機構側で吸収できるようにした。具体的には、図面公差では±0.3mm程度とされていた鋳造部品の寸法が、実測では±0.8mm近くばらつくロットも存在しており、固定形状のパッドでは把持成功率が8割程度にとどまっていた。フローティング機構の導入後は、把持成功率を99%以上まで引き上げることができた。
視覚センサーとの連携によってワーク多様性に対応する方法も有効だ。私は画像認識でワークの種類や姿勢を判別し、その結果に応じてエンドエフェクタの動作パラメータを切り替える制御を提案したことがある。機構だけで多様性に対応しようとせず、センシングと組み合わせて柔軟性を持たせる発想が、現代のエンドエフェクタ設計には欠かせないと感じている。
将来的なワーク追加を見据えた拡張性の確保も、私が設計時に必ず意識している点だ。量産開始時点でのワーク種類だけに最適化してしまうと、後から新しいワークが追加された際に、エンドエフェクタ全体を作り直す羽目になりかねない。私は初期設計の段階で顧客に将来的な製品計画をヒアリングし、多少の余裕を持たせた把持範囲やパッド配置の可変幅を織り込むようにしている。この一手間が、後々の追加開発コストを大きく左右する。
交換機構(ツールチェンジャー)設計
複数のエンドエフェクタを使い分ける現場では、ツールチェンジャーの設計が重要になる。私が担当した案件では、異なる工程で異なるエンドエフェクタを使用する必要があり、市販のツールチェンジャーを導入したが、電気信号とエア配管の接続点数が多く、接続不良によるトラブルが初期段階で頻発した。
この経験から、私はツールチェンジャーを選定する際、接続点数をできる限り絞り込む設計を意識するようになった。信号線を集約するインターフェース基板を追加し、物理的な接続点数を減らすことで、接続不良のリスクを大幅に低減できた。また、誤接続を防ぐために、コネクタ形状を意図的に非対称にし、物理的に間違った接続ができない構造とした。
複数種類のエンドエフェクタを自動交換する運用では、それぞれの重量・重心が異なることもロボット制御側に影響を与える。私が経験した案件では、軽量なエンドエフェクタ用に調整していた動作速度のパラメータを、重量物用のエンドエフェクタに切り替えた際にそのまま適用してしまい、過負荷アラームが頻発したことがあった。以降は、エンドエフェクタごとにロボット側の動作パラメータを自動的に切り替える仕組みをセットで設計するようにしている。
ツールチェンジャーの保管ステーションの設計も、想定以上に重要な要素だった。私が経験した現場では、保管ステーション内でのエンドエフェクタの姿勢がわずかにずれ、自動装着時に位置ずれが発生するトラブルがあった。以降は、保管ステーション側にも位置決めピンを設け、確実に同一姿勢で保持できる構造を徹底するようにしている。
自動交換時の落下防止対策も忘れてはならない。私が携わった案件では、ツールチェンジャーの締結不良を検知するセンサーを追加し、確実に締結が完了したことを確認してからロボットを移動させるインターロックを組み込んだ。エンドエフェクタが搬送中に脱落すれば、ワークの損傷だけでなく周辺設備や作業者への安全リスクにも直結するため、この確認ステップは省略できないと考えている。
センシングとフィードバック制御
エンドエフェクタの性能を最大限に引き出すには、適切なセンシングとフィードバック制御が欠かせない。私が担当した案件では、単純な開閉制御のグリッパにワーク検知センサーを追加しただけで、把持ミスによる不良率が大幅に改善した経験がある。センサー一つの追加が、システム全体の信頼性を大きく左右することを実感した事例だった。
近接センサーや光電センサーによるワークの有無確認は、最も基本的でありながら効果の大きい対策だ。私はエンドエフェクタ設計において、把持前・把持後・搬送中のそれぞれのタイミングでワークの状態を確認できるセンサー配置を基本方針としている。この多段階の確認により、異常が発生した際にどの工程で問題が起きたかを切り分けやすくなる。
カメラを用いた画像処理との連携も、近年重要性が高まっている領域だ。私が携わった案件では、ワークの姿勢をカメラで認識し、その情報をもとにロボットの経路を補正するビジュアルサーボ制御を導入した。エンドエフェクタ単体の機構設計だけでなく、センシングシステム全体との整合性を考慮した設計が、今後さらに求められるようになると感じている。
センサー配線の取り回しも、フィードバック制御の信頼性を左右する見落としがちな要素だ。私が経験した案件では、可動部を跨ぐセンサー配線の取り回しが不適切で、繰り返し動作による屈曲疲労で断線が頻発したことがあった。以降は、可動部をまたぐ配線には専用のケーブルベアを使用し、屈曲半径を規定値以上確保する設計を徹底するようにしている。センシングの仕組みそのものだけでなく、それを支える配線・配管の信頼性まで含めて設計しなければ、現場で安定して機能しない。
実装での落とし穴
エンドエフェクタの設計は、机上の検討だけでは見えない落とし穴が多い領域だ。私が経験した案件では、シミュレーション上は問題なく動作していたエンドエフェクタが、実機での連続稼働試験になると、エア配管の取り回しがケーブルと干渉し、断線トラブルを引き起こしたことがあった。配管・配線の取り回しは、机上の3D検討だけでなく、実機での動作確認を通じて詰める必要がある。可動範囲の全域にわたって配線を実際に動かしながら干渉を確認する地道な作業を省略しないことが、量産後のトラブルを防ぐ最も確実な方法だと私は考えている。
重量バランスの検討も見落とされがちなポイントだ。私が担当した案件では、エンドエフェクタの重心がロボットのフランジ中心から大きく偏っており、高速動作時に振動が発生してロボット本体の耐久性に悪影響を与えることが後になって判明した。設計段階で重心位置を計算し、可能な限りフランジ中心に近づけるレイアウトを心がけることが、長期的な信頼性確保には欠かせないと学んだ。
重量そのものの管理も忘れてはならない。ロボットには可搬重量の上限があり、エンドエフェクタの自重がワーク重量に上乗せされることで、実効可搬重量を圧迫してしまうことがある。私が経験した案件では、機構を作り込むほどエンドエフェクタが重量化し、当初想定していたロボット機種では可搬重量が不足する事態に陥った。以降は設計初期の段階で重量目標値を設定し、部材ごとの重量配分を管理しながら検討を進めるようにしている。アルミ合金や樹脂への材料置き換えによる軽量化も、有効な対策の一つとして常に検討の俎上に載せている。強度計算とのバランスを取りながら、削れる部分を一つずつ丁寧に洗い出す地道な作業が、最終的な性能を大きく左右することを、この案件を通じて改めて実感した。
最終的に私が心がけているのは、エンドエフェクタを単体の部品としてではなく、ロボットシステム全体の一部として捉えることだ。ロボット本体の性能をいくら高めても、先端のエンドエフェクタが弱ければシステム全体の実力は発揮されない。現場での泥臭いトラブル対応を積み重ねてきたからこそ、机上の理論だけでは見えない設計の勘所を掴めるようになったと、この仕事を続けるたびに実感している。
図面の上でどれほど精緻に設計を詰めても、最終的にワークを掴み、離す瞬間の信頼性がすべてを決めるのがエンドエフェクタという部位の本質だと私は考えている。だからこそ設計者は、机上の計算値だけに満足せず、実機を自分の手で動かし、ワークが実際にどう振る舞うかを見届けるところまで責任を持つべきだと、これまでの案件を通じて強く感じてきた。
コメント