
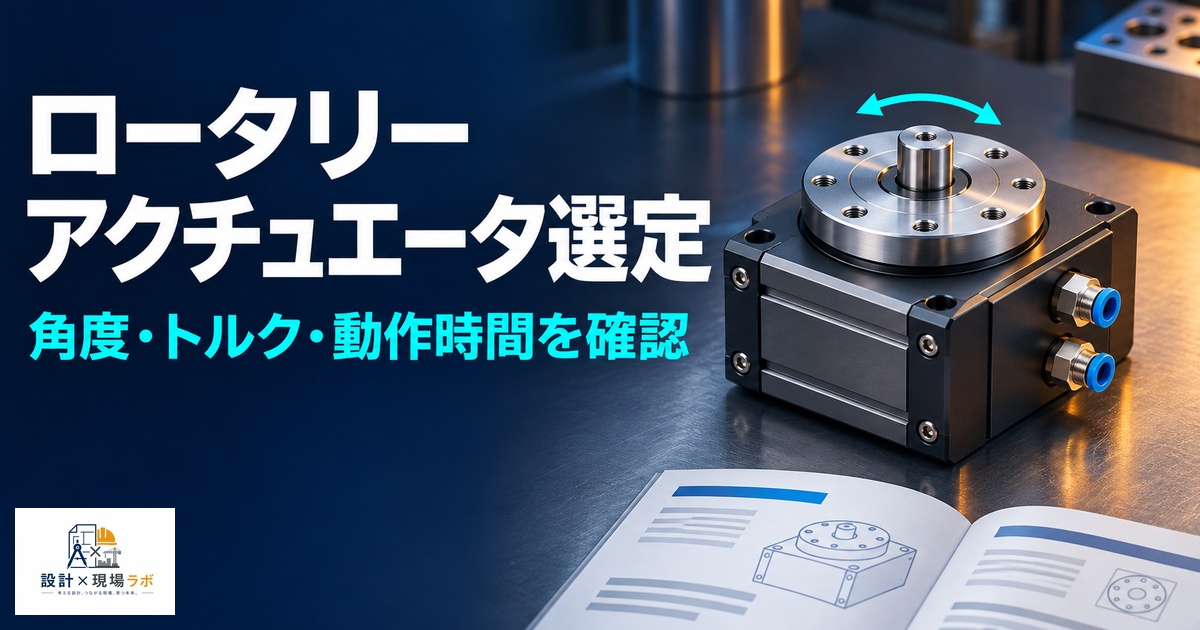
設備設計の現場では、直線的な動きだけでなく「90度回す」「180度反転させる」といった回転動作が頻繁に求められる。こうした回転駆動をどう作るかという選定は、モータを使うべきか専用のロータリーアクチュエータを使うべきかという判断から始まる。今回は、私が実務で積み重ねてきたロータリーアクチュエータ選定の考え方を、失敗談も含めて具体的に紹介したい。
なぜ「回転駆動」の選定で悩むことになるのか
回転運動を作る手段は一つではない。サーボモータに減速機を組み合わせる方法もあれば、空圧式のロータリーアクチュエータを使う方法もあり、さらにはエアシリンダにラックアンドピニオン機構を後付けする方法さえある。選択肢が多いということは、それだけ判断を誤ると後戻りが大きいということでもある。
私が若手の頃に最初に戸惑ったのは、「回転させたいだけなのに、なぜこんなに検討項目が多いのか」という点だった。回転角度、必要トルク、動作時間、位置決め精度、周囲環境という五つの要素が絡み合い、どれか一つを優先すると他の要素が犠牲になる場面が多々ある。特に量産設備のように高速でワークを反転させる工程では、慣性モーメントの計算を怠ると、想定よりも大きくオーバーシュートしてしまい、ストッパーやワークに過大な衝撃が加わることになる。
この選定で最初につまずきやすいのは、「回転角度が90度や180度といった固定角度で済むのか、それとも任意角度への位置決めが必要なのか」という切り分けだ。この一点を最初に明確にしておくだけで、検討対象となる機種が大きく絞り込まれる。私は案件の最初のヒアリングで、必ずこの質問を発注元の担当者に投げかけるようにしている。
さらに私が意識しているのは、回転動作が単発なのか、それとも連続的な繰り返し動作なのかという稼働形態の違いだ。単発でたまに使う程度であれば多少コストがかかっても余裕のある機種を選べばよいが、生産ラインに組み込まれ一日に数千回も稼働するような用途では、耐久性や部品の摩耗特性まで含めて検討しなければならない。私はこの稼働形態の情報を、選定の初期段階で必ず数値として把握するようにしている。目安としては、1分あたりのサイクル数と1日あたりの稼働時間を掛け合わせ、年間の総動作回数を概算しておくと、機種ごとの耐久寿命との比較がしやすくなる。たとえば1分間に6サイクル程度で稼働し、1日16時間の二交代稼働を続けるような設備であれば、年間の総動作回数は数百万回規模に達することもあり、この数字を選定の初期段階でメーカーに提示しておくことで、カタログ上の推奨寿命との整合性を早い段階で確認できる。
ベーン式とラック&ピニオン式、それぞれの得意分野
空圧式のロータリーアクチュエータには、大きく分けてベーン式とラックアンドピニオン式の二種類がある。ベーン式は円筒形のケースの中で羽根状のベーンが回転する構造で、コンパクトかつ軽量に仕上がるのが特徴だ。一方、ラックアンドピニオン式はピストンの直線運動をラックとピニオンギヤで回転運動に変換する構造で、同じ出力トルクを得るための本体サイズはやや大きくなるものの、回転角度の調整範囲が広く、高いトルクを安定して出せる点が強みだ。
私が担当したある搬送設備の案件では、限られたスペースにワーク反転機構を組み込む必要があり、当初はベーン式を第一候補として検討していた。ところが実際にトルク計算を行ってみると、ワークの重量と反転時のアーム長から求められる必要トルクが、想定していたベーン式のラインナップでは最大出力ギリギリとなり、余裕率が確保できないことが判明した。最終的にはわずかにサイズの大きいラックアンドピニオン式に切り替え、余裕を持ったトルク設計とすることで、長期稼働時の耐久性を確保した経緯がある。
このときの経験から学んだのは、カタログ上のスペックだけを見て機種を決めるのではなく、実際の負荷条件に対してどれだけの余裕率を持たせるかを最初に決めておくことの重要性だ。私は基本的に、計算上必要なトルクに対して1.5倍から2倍程度の余裕を見込んでアクチュエータを選定するようにしている。特に反転動作のように急激な加減速を伴う動きでは、静的なトルク計算だけでは不十分で、慣性トルクを加味した動的な検討が欠かせない。実際にこの案件でトルク計算をやり直した際には、静的トルクに対して反転時のピーク動的トルクが約1.4倍にまで増加しており、この動的成分を見落としていたら選定自体が破綻していたはずだと、後になって背筋が寒くなったことを覚えている。
ベーン式にも独自の強みがある。取付面積が限られる小型装置や、複数軸を密集して配置する必要がある検査装置などでは、コンパクトさが何よりも優先される。私はこうした案件では、多少トルクの余裕率を犠牲にしてでも、まずベーン式で成立するかどうかを検討し、成立しない場合にのみラックアンドピニオン式への切り替えを検討するという順序で進めるようにしている。
両者の違いを整理すると、次のような傾向がある。
| 項目 | ベーン式 | ラック&ピニオン式 |
|---|---|---|
| サイズ | コンパクト | やや大きめ |
| 出力トルク | 中程度まで | 大きなトルクにも対応 |
| 回転角度の調整 | やや限定的 | 幅広く調整可能 |
| 価格帯 | 比較的安価 | やや高価な傾向 |
| 得意な用途 | 小型装置・多軸密集配置 | 高トルク・大型ワーク反転 |
この表はあくまで一般的な傾向であり、実際にはメーカーやシリーズによって特性が異なるため、最終判断は必ず個別のカタログ値で確認するようにしている。
回転角度・トルク・所要時間から選定する実務手順
実際の選定作業では、私はいつも同じ順序で検討を進めるようにしている。まず回転角度と動作時間の要求から、必要な角速度を算出する。次に、負荷側の慣性モーメントとアーム長から静的トルクと動的トルクを計算し、両者を合算した値に安全率を掛けて必要トルクを確定させる。そのうえで、この必要トルクを満たす機種の中から、設置スペースや配管取り回し、コストのバランスを見て最終候補を絞り込んでいく。
このプロセスの中で特に見落とされがちなのが、回転端での位置決め精度の確保だ。空圧式のロータリーアクチュエータは、内部のストッパーやショックアブソーバーで機械的に停止位置を規定するタイプが多く、電動サーボのような任意角度への高精度位置決めには向いていない。私が過去に相談を受けた案件では、発注元が「±1度以内の精度で任意角度に止めたい」という要求を空圧式のロータリーアクチュエータで実現しようとしていたが、これは構造上かなり無理があった。結局、この案件では電動サーボモータと減速機の組み合わせに設計変更を提案し、要求精度を満たすことができた。
こうした経験を踏まえ、私は選定の初期段階で「固定角度でよいのか、任意角度への位置決めが必要なのか」を必ず確認するようにしている。固定角度で足りる場合は、コストと保守性の観点から空圧式を第一候補とし、任意角度への位置決めが必要な場合は迷わず電動式を選ぶという方針を、自分の中の判断基準として持っている。
慣性モーメントの計算についても、私は簡易的な概算で済ませることはせず、できる限りワークの形状データから正確な値を求めるようにしている。CADソフトの質量特性解析機能を使えば、回転軸まわりの慣性モーメントを比較的簡単に算出できる。この数値をもとに、動作時間から角加速度を求め、必要な加減速トルクを計算する。この一連の計算を怠って感覚だけで機種を選んでしまうと、実機動作の段階になって動作時間が想定より長くかかったり、逆に停止時の衝撃が大きすぎたりする問題が発生しやすい。たとえばアーム長300mm・ワーク質量2kgという条件であれば、回転軸まわりの慣性モーメントはおおよそ0.18kg・m²程度になり、これに0.2秒での90度反転という動作時間を当てはめると、必要な加減速トルクは定速回転時の数倍に達することも珍しくない。
また、動作時間の要求値をそのまま設計目標にしてしまうと、実際にはほとんど余裕のない厳しい仕様になってしまうことがある。私は動作時間の要求に対して、加速・定速・減速の各区間をあらかじめ台形の速度パターンとして想定し、それぞれの区間にどれだけの時間を配分するかをシミュレーションしたうえで、最終的な機種選定に落とし込むようにしている。特に減速区間を十分に確保できないと、停止直前の衝撃荷重が大きくなり、ストッパーやワークへのダメージにつながるため、この配分バランスには毎回慎重に時間をかけている。
電動と空圧、どちらを選ぶべきか
電動式と空圧式の使い分けは、単純にコストだけで決まるものではない。空圧式は構造がシンプルで、コンプレッサーさえあれば比較的安価に導入できる反面、位置決め精度や速度制御の柔軟性には限界がある。電動式はサーボモータとドライバ、コントローラが必要になる分だけ初期コストは上がるが、動作パターンをソフトウェア側で自由に変更できる柔軟性が大きな魅力だ。
私が現場でよく感じるのは、空圧式で十分な用途にまで電動式を採用してしまい、結果的にコストと制御の複雑さだけが増えてしまうケースが少なくないという点だ。逆に、将来的な工程変更や多品種対応を見据えた設備では、初期投資を惜しんで空圧式を選んでしまうと、後々の仕様変更のたびに機械的な調整が必要になり、かえって長期的なコストが膨らんでしまうこともある。
私が担当したある組立ラインの案件では、当初は発注元から「コストを抑えたいので空圧式で」という要望があったが、将来的にワークの品種が増える計画があることをヒアリングの中で聞き出すことができた。この情報をもとに、初期コストは多少上がるものの、電動式を採用したほうが長期的には有利であるという試算を示し、最終的には電動式での採用に至った。この案件では、単に目の前の要求だけでなく、その先の生産計画まで踏み込んでヒアリングしたことが、適切な提案につながったと感じている。
また、電動式を採用する場合には、コントローラの選定とソフトウェア開発の負担も考慮に入れる必要がある。単純な二点間往復動作であれば汎用のポジショナで済むこともあるが、複数のポイントを経由する複雑な動作パターンが必要な場合は、上位のPLCやモーションコントローラとの連携が前提となり、ソフトウェア開発の工数が想定以上に膨らむことがある。私はこうした案件では、機械側の選定と並行して、制御担当者と早い段階で必要な機能をすり合わせるようにしている。
コストの比較についても、私は初期費用だけでなく、ランニングコストと保守性を含めたトータルコストで判断するよう心がけている。空圧式は本体価格こそ安いものの、コンプレッサーの電力消費や配管のエア漏れによるロスが、稼働年数を重ねるごとにじわじわとコストに響いてくる。一方、電動式は初期投資こそ大きいが、エア漏れのようなロスがなく、消費電力も動作時のみに限られるため、24時間稼働するような設備では長期的にはむしろ経済的になるケースもある。私はこうした試算を発注元に提示し、単年度のコストだけでなく、5年、10年というスパンで比較検討してもらうよう提案することが多い。私が試算した一例では、24時間稼働の設備でエア漏れを無視できないレベルまで許容してしまった空圧式のケースで、年間の電力・エア消費コストが電動式の1.3倍程度に達したことがあり、この差は5年間の累積で見ると初期コスト差を十分に上回る規模になっていた。
取付・調整で気をつけているポイント
ロータリーアクチュエータの選定が終わった後も、実際の取付と調整の段階で気をつけるべき点は多い。特に重要なのが、可動部と周辺構造物とのクリアランス確保だ。回転動作は直線動作に比べて動作範囲をイメージしにくく、図面上では問題なく見えても、実機で動かしてみると配管やケーブルが干渉してしまうということが起こりやすい。
私は設計段階で、回転範囲全体を3D CAD上でスイープさせ、干渉チェックを必ず行うようにしている。特にケーブルベアや配管の取り回しは、回転角度が大きくなるほど余裕を持たせる必要があり、この確認を怠ると現場での手戻りに直結する。以前、私が確認を後回しにしてしまった案件で、実機組立の段階になって配管がアクチュエータのボディに干渉することが判明し、急遽配管ルートを変更せざるを得なくなったことがある。この経験以来、干渉チェックは設計の初期段階で必ず終わらせておくべき工程だと肝に銘じている。
もう一つ重要なのが、機械的なストッパーとショックアブソーバーの調整だ。空圧式ロータリーアクチュエータの多くは、内蔵または外付けのストッパーで回転端を規定するが、このストッパーへの衝突エネルギーを適切に吸収できていないと、繰り返し稼働の中でストッパー部分が摩耗し、徐々に停止位置がずれていく。私は高速反転を伴う設備では、標準のクッション機構だけに頼らず、外付けのショックアブソーバーを追加することを基本方針としている。初期コストは上がるものの、長期的なメンテナンス頻度の低減につながるためだ。
現場で起きたトラブルとその対策
ロータリーアクチュエータに関わるトラブルとして印象に残っているのは、ある検査装置でワーク反転時に発生した位置ずれの問題だ。導入当初は問題なく稼働していたが、数か月の連続稼働を経て、徐々に反転後の停止角度にばらつきが出るようになった。原因を調査したところ、内部のベーンとストッパーの接触部分が摩耗し、微小なガタが蓄積していたことが判明した。
この事例から学んだのは、選定段階での余裕率の設定が、長期的な信頼性に直結するということだ。当初の選定では必要最小限のスペックで機種を選んでしまっており、日々の衝撃荷重の蓄積に対する余裕が不足していた。対策として、より大きな出力クラスの機種に交換するとともに、運転速度を若干落として衝突エネルギーを抑える設定変更を行い、以降は安定した稼働を維持できている。交換前に改めて計測してみると、摩耗が進んだ状態のストッパー部では停止角度のばらつきが±0.5度程度にまで広がっていたのに対し、交換後は±0.1度程度まで収束しており、日々のわずかな衝撃の蓄積がいかに大きな影響を及ぼすかを、この数値の違いを見て初めて実感した。
もう一つよくあるトラブルが、配管の圧力損失による動作速度の低下だ。設計段階では十分な速度が出る計算になっていても、実際の配管長や継手の数によっては、期待した応答速度が得られないことがある。私はこうした事態を避けるため、配管長がある程度長くなることが想定される案件では、あらかじめ余裕を持った口径の配管を採用し、必要に応じてアクチュエータの近くにスピードコントローラを設置して微調整できるようにしている。
電動式においても、トラブルが起きなかったわけではない。あるモータの選定案件では、減速機とのギヤ比の設定を誤り、必要な回転速度は満たしていたものの、実際の負荷条件下でモータが定格トルクを超えてアラームトリップを頻発させてしまったことがある。原因を調べると、私が慣性モーメントの計算時にワークの取付治具の重量を計上し忘れていたことが判明した。この失敗以来、私は慣性モーメントの計算対象にワークだけでなく、治具やアーム自体の重量も漏れなく含めるよう、チェックリストを自作して確認するようにしている。
さらに印象に残っているのは、配線・配管の取り回しに起因するトラブルだ。回転軸に接続するエア配管や電気配線は、繰り返しの回転動作によって想定以上に早く劣化することがある。ある設備では、ケーブルベアの選定を簡易なもので済ませてしまった結果、数か月でケーブルの被覆に亀裂が入り、信号線の断線トラブルにつながったことがあった。この経験から、回転部への配線・配管は、想定される稼働年数に見合った耐久グレードのケーブルベアや可動配管を選定することの重要性を、身をもって学ぶことになった。
選定を成功させるための考え方
ロータリーアクチュエータの選定は、カタログスペックの表面的な比較だけで完結するものではない。回転角度、トルク、位置決め精度、動作時間、設置環境という複数の要素を総合的に見極め、さらには将来的な仕様変更の可能性まで見通したうえで判断することが求められる。私はこの選定作業を、単なる部品選びではなく、設備全体の信頼性を左右する重要な設計行為として捉えている。
長年この仕事を続けてきて実感するのは、机上の計算だけでは見えてこない現場特有の制約が必ず存在するということだ。だからこそ、選定の初期段階でできる限り多くの情報を発注元からヒアリングし、余裕を持った設計判断を積み重ねていくことが、結果的にトラブルの少ない、長く安心して使える設備につながっていくのだと、私はこれまでの経験を通じて強く感じている。カタログの数値を鵜呑みにせず、自分の手で計算し、実機で検証するという地道な作業の積み重ねこそが、信頼される設計者であり続けるために欠かせない姿勢なのだと、改めて感じている。次にロータリーアクチュエータの選定に携わる際にも、今回紹介した手順とチェックポイントを、自分自身への戒めとして改めて意識していきたいと思う。
コメント