
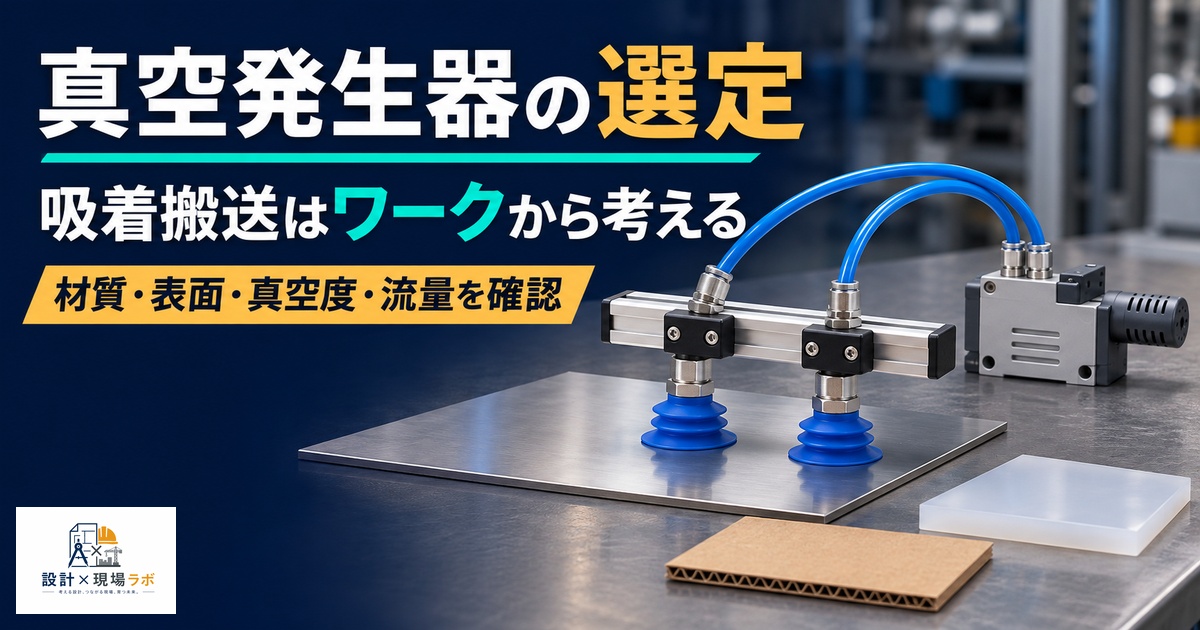
「薄い樹脂フィルムを傷つけずに搬送したい」「重いガラス板を確実に持ち上げたい」——こうした相反する要求に応えるのが、真空発生器を使った吸着搬送だ。一見単純な仕組みに見えるが、ワークの材質や形状によって最適な機器構成はまったく異なる。今回は、私がこれまでの現場で培ってきた真空発生器・エジェクタ選定の実務ノウハウを紹介する。
吸着搬送の選定がなぜ奥深いのか
真空を使った吸着搬送は、多くの現場で「とりあえず吸着パッドをつければ何とかなる」と軽く見られがちな技術だ。しかし実際にワークを持ち上げてみると、想定より吸着力が足りずワークが落下したり、逆に過大な吸着力でワーク表面に跡が残ったりと、思いのほかトラブルの多い分野でもある。私自身、駆け出しの頃は真空機器のカタログを眺めても、到達真空度、吸引流量、応答速度といった指標の関係がなかなか頭に入ってこず、先輩に何度も質問を重ねた記憶がある。
真空発生器の選定が難しいのは、ワーク側の条件と機器側の性能の両方を同時に考慮しなければならないからだ。ワークの重量、表面の材質、多孔質かどうか、搬送時の加速度、さらには生産タクトタイムといった要素が絡み合い、それぞれが選定結果に影響を与える。私はこの複雑さを整理するために、案件ごとに「ワーク条件シート」を自作し、必要な情報を漏れなくヒアリングできるようにしている。
このシートには、ワークの重量や寸法だけでなく、表面の写真や実物のサンプルを添付してもらうよう依頼している。図面上のスペックだけでは分からない表面の質感や微妙な反りは、実際にサンプルを手に取って確認しない限り正確に把握できないことが多い。私は過去に、図面上は平滑面と記載されていたワークが、実際には成形時のヒケによって微妙にうねった形状をしており、標準パッドでは密着不良が頻発した経験がある。この一件以来、可能な限り実物のサンプルを取り寄せ、選定前に自分の目と手で確認するというプロセスを欠かさないようにしている。
特に見落とされやすいのが、搬送時の加速度によって吸着力の必要値が変わるという点だ。静止状態でワークを保持するだけなら小さな吸着力で足りても、高速で搬送する工程では慣性力が加わり、必要な吸着力は数倍に跳ね上がることがある。私は必ず、搬送時の最大加速度を確認したうえで、静止時と動作時の両方の条件で吸着力を計算するようにしている。たとえば水平方向の加速度が0.5G程度の高速搬送工程では、静止時に必要だった吸着力の2倍近くまで要求値が跳ね上がることがあり、この数値を見落として静止時の計算だけで機種を決めてしまうと、搬送中にワークが位置ずれを起こすリスクが一気に高まる。
さらに、ワークの表面状態も選定結果を大きく左右する要素だ。金属やガラスのように平滑で気密性の高い表面であれば、比較的低い流量のエジェクタでも安定した真空度を維持できる。しかし、ダンボールや布、多孔質の樹脂成形品のように空気を通しやすい材質では、パッドを密着させても外部から空気がじわじわと入り込み、真空度がなかなか安定しない。こうしたワークを扱う案件では、通常よりも吸引流量の大きいエジェクタを選び、多少のリーク量があっても目標真空度を維持できるだけの余裕を持たせておく必要がある。私はワーク支給時に必ず実物を手に取り、光にかざして透過性を確認したり、表面を軽く撫でて粗さを確かめたりするようにしている。
エジェクタ式と真空ポンプ式、それぞれの得意分野
真空を作る方式には、大きく分けてエジェクタ式と真空ポンプ式がある。エジェクタ式は圧縮空気をノズルから高速噴射させ、ベンチュリ効果によって周囲の空気を巻き込み真空を発生させる仕組みだ。コンプレッサーのエアがあればすぐに導入でき、装置自体も小型軽量なため、複数箇所に分散配置する用途に向いている。一方、真空ポンプ式はモータ駆動のポンプで直接空気を吸引する方式で、大流量・高真空度が必要な用途や、24時間連続稼働するような大規模ラインで採用されることが多い。
私が担当したある食品包装ラインの案件では、複数の吸着ヘッドを個別に動かす必要があり、当初は集中配置した真空ポンプから各ヘッドへ配管を分岐させる案を検討していた。しかし配管が長くなるほど応答遅れが大きくなり、高速なピックアンドプレース動作に追いつかないという課題が判明した。最終的には、各吸着ヘッドの近くに小型エジェクタを分散配置する構成に変更し、配管長を最小限に抑えることで、必要な応答速度を確保することができた。
この経験から、私は「真空源とワークの距離」を選定の重要な判断材料として意識するようになった。エジェクタ式は圧縮空気の消費量こそ増えるものの、吸着点の近くに配置できるため応答性に優れる。真空ポンプ式は電力効率に優れる一方、配管が長くなりがちで応答遅れが生じやすい。どちらが優れているというわけではなく、搬送のタクトタイムと応答性の要求水準によって、適切な方式は変わってくる。
両者の特性を整理すると、次のような傾向がある。
| 項目 | エジェクタ式 | 真空ポンプ式 |
|---|---|---|
| 応答性 | 高い(近接配置しやすい) | やや低い(配管が長くなりがち) |
| ランニングコスト | 圧縮空気消費が多い | 電力効率に優れる |
| 設置形態 | 分散配置に向く | 集中配置が基本 |
| 得意な用途 | 高速ピック&プレース | 大流量・24時間連続稼働 |
私は案件の初期段階でこの表をベースに大まかな方向性を発注元と共有し、そのうえで詳細な計算に入るようにしている。方向性を早期にすり合わせておくことで、後になって方式そのものを覆すような手戻りを防ぐことができる。
吸着力の計算と機種選定の実務手順
吸着力の選定では、まずワークの重量と搬送時の加速度から必要な保持力を求める。私はここに安全率として4倍程度を掛けるようにしている。これは業界でよく使われる目安であり、ワーク表面の摩擦係数のばらつきや、搬送中の予期せぬ振動、さらには経年劣化によるパッドの吸着力低下といった不確定要素を吸収するためだ。実際の計算では、ワーク質量2kg・搬送加速度0.3Gという条件に安全率4倍を掛け合わせると、必要吸着力はワーク自重の10倍以上に達することもあり、この余裕があって初めて多少の摩擦係数のばらつきにも耐えられる設計になる。
次に、この必要吸着力を満たすために必要なパッド径と真空度の組み合わせを決める。真空度が高いほど同じパッド径でも大きな吸着力が得られるが、多孔質のワークや表面が粗いワークでは、高真空度を維持すること自体が難しくなる。この場合はパッド径を大きくして、より低い真空度でも必要な吸着力を確保する方向で調整する。
私が特に重視しているのが、応答速度の確認だ。真空発生器のカタログには到達真空度までの時間が記載されているが、この数値は配管を含まない単体性能であることが多い。実際の設備では配管長や継手の数によって応答時間が延びるため、私は必ず配管構成を含めたシステム全体での応答時間をメーカーに確認するか、実機で測定するようにしている。特に高速搬送を求める案件では、この応答遅れがタクトタイム全体に直結するため、妥協せず確認する項目だ。
もう一つ、私が選定時に必ず確認しているのが「離脱」の確実性だ。ワークを吸着して搬送する工程は注目されやすいが、目的地でワークを確実に離す動作も同じくらい重要になる。真空を単純に解放するだけでは、パッドとワークの間に残留した負圧やパッド自体の弾性変形によって、ワークがすぐに離れずタイムロスが発生することがある。私はこうした案件では、真空を解放するだけでなく、微弱な正圧のブローエアを一瞬吹き付けて強制的にワークを離脱させる機能を持つ機種を選ぶようにしている。特に薄いフィルムや軽量な部品を扱う工程では、この離脱の確実性がタクトタイム全体の安定性を左右する。
パッド選定とワーク形状への対応
吸着パッドの選定も、真空発生器本体と同じくらい重要な検討項目だ。パッドの材質はゴムやウレタン、シリコンなど様々で、それぞれ耐熱性や耐薬品性、摩擦特性が異なる。私は食品関連の設備では食品衛生規格に適合した材質を、高温環境で使用する設備では耐熱性の高いシリコン製パッドを選ぶようにしている。切削油や洗浄液が飛散する環境では、耐油性の高いニトリルゴム製パッドを選定し、薬液の種類によっては個別にメーカーへ耐薬品性データを問い合わせることもある。たとえばフッ素系の洗浄液を扱う設備では、一般的なニトリルゴム製パッドが数週間で表面硬化を起こし吸着力が低下してしまった事例があり、それ以降はこうした薬液環境ではフッ素ゴム製パッドを標準候補として扱うようにしている。
パッドの形状にも工夫が求められる。平面のワークであれば標準的なフラットパッドで問題ないが、曲面を持つワークや、凹凸のある表面のワークでは、蛇腹状のベローズパッドを使い、多少の傾きや高さのばらつきを吸収できるようにする必要がある。私が担当したある自動車部品の搬送設備では、ワークの表面に微妙な湾曲があり、標準のフラットパッドでは密着不良によるエア漏れが頻発していた。ベローズパッドに変更したところ、密着性が大幅に改善し、吸着不良によるライン停止がほぼなくなった経験がある。
薄い樹脂フィルムやシート状のワークを扱う場合には、また別の配慮が必要になる。吸着力が強すぎるとワーク自体が変形してしまい、逆に弱すぎると搬送中に脱落してしまう。私はこうした案件では、複数の小径パッドを分散配置し、一点あたりの吸着力を抑えながら全体としての保持力を確保するという構成をよく採用する。さらに、多孔質のダンボールや布のようなワークでは、通常のパッドでは十分な真空度を保持できないことがあり、専用の多孔質対応パッドや、吸引流量の大きいエジェクタへの変更が必要になる場合もある。
パッドの取付方法についても、私は案件ごとに検討を重ねている。標準的なねじ込み式の取付では、パッド高さの微調整ができず、複数パッドを使う構成でワークとの平行度がわずかにずれていると、一部のパッドだけが浮いてしまい密着不良を起こすことがある。私はこうした問題を避けるため、フローティング機構付きのパッドホルダーを採用し、多少のワーク面のばらつきや取付誤差を機構側で吸収できるようにしている。以前、この配慮を怠った案件で、複数個所のパッドのうち一箇所だけが常に密着不良を起こし、原因調査に丸一日を費やしたことがある。フローティング機構への変更後は、同様のトラブルが発生しなくなり、この構成の重要性を実感する結果となった。
省エネ機能を活かした運用設計
近年の真空発生器には、省エネ機能を備えた機種が増えている。代表的なものが、ワークを保持している間は圧縮空気の供給を止め、真空度が一定値を下回った時だけ短時間だけ噴射して真空を維持する「真空エコ」と呼ばれる機能だ。私はコンプレッサーの電力コストを気にする発注元に対して、積極的にこの機能を持つ機種を提案するようにしている。
ある物流倉庫向けの搬送設備では、24時間稼働という条件から、圧縮空気の消費量が運用コストに大きく影響することが分かっていた。この案件では、省エネ機能付きのエジェクタを採用し、さらに真空度センサーと組み合わせて、必要最小限の噴射でワーク保持を維持する制御を組み込んだ。導入後の実測では、従来型のエジェクタと比較して圧縮空気消費量を約35%削減できる結果となり、年間のコンプレッサー電力コストの試算でも無視できない削減幅となったため、発注元からも高い評価をいただくことができた。
ただし、省エネ機能を導入する際には注意すべき点もある。真空度が下がってから再噴射するまでのタイムラグが大きすぎると、搬送中の一瞬の真空度低下でワークが脱落するリスクが生じる。私はこうした機能を採用する際、必ず設定できる真空度の下限しきい値と再噴射のタイミングを細かく調整し、実機でワークを実際に搬送しながら、脱落が起きない範囲で最も省エネ効果の高い設定値を探るようにしている。この調整作業には手間がかかるが、省エネと安定稼働を両立させるためには欠かせない工程だと考えている。また、真空度センサーの設置位置も重要で、パッドから離れた位置に設置してしまうと、実際のパッド部分の真空度とセンサーの検出値にずれが生じ、誤った制御判断につながることがあるため、できるだけパッドに近い位置での計測を心がけている。
現場で経験したトラブルとその対策
真空搬送に関わるトラブルで最も多いのは、エア漏れによる真空度低下だ。パッドの摩耗や劣化、配管の緩み、継手部分の微細な隙間など、原因は多岐にわたる。私が経験した中で特に厄介だったのは、パッド自体には異常が見られないのに、断続的にワークの落下が発生するという事例だった。原因を突き止めるのに時間がかかったが、最終的にはパッドとワークの間に微細な粉塵が挟まり、密着不良を起こしていたことが判明した。この経験以降、粉塵の発生しやすい環境では、定期的なパッド清掃を保全計画に組み込むよう提案している。
こうした断続的なトラブルの原因調査では、真空度センサーの出力を常時ロギングしておくことが非常に有効だと実感している。人が現場に張り付いて目視確認するのは限界があるが、真空度の推移をデータとして記録しておけば、落下が発生した瞬間の真空度の挙動を後から確認でき、原因の切り分けが格段に早くなる。私は最近の案件では、可能な限り真空度センサーのアナログ出力をPLCに取り込み、簡易的なトレンドグラフとして常時記録するよう提案している。初期投資は多少増えるものの、トラブル発生時の原因究明にかかる時間を大幅に短縮できるため、長期的には十分に見合う投資だと考えている。
もう一つ印象的だったのは、真空度は十分に確保できているのに、搬送中の振動でワークが微妙にずれてしまうというトラブルだ。調べてみると、搬送アームの加減速が急すぎて、瞬間的にパッドの保持力を上回る慣性力が発生していたことが原因だった。対策として、搬送プログラムの加減速カーブを見直し、S字状の滑らかな速度パターンに変更することで、ワークのずれを解消することができた。真空機器そのものだけでなく、搬送動作全体との整合性を見なければ解決できない問題があることを、この事例から改めて学んだ。
フィルタの目詰まりによるトラブルも、繰り返し経験してきた問題の一つだ。エジェクタの吸込み側にはサイレンサーや吸引フィルタが取り付けられているが、粉塵の多い環境ではこのフィルタが徐々に目詰まりを起こし、吸引流量が低下していく。厄介なのは、この劣化が非常に緩やかに進行するため、日々の稼働の中では異常に気づきにくいという点だ。ある案件では、数か月かけて徐々に吸着不良の頻度が増えていき、最終的に生産に支障が出るレベルになって初めて原因がフィルタの目詰まりだと判明した。この経験以降、私は粉塵環境で使用する真空機器については、フィルタの定期交換周期をあらかじめ保全計画に明記し、稼働時間や交換履歴を記録として残すよう発注元に提案するようにしている。目安としては、粉塵の多い環境では標準的な交換周期の半分程度、具体的には3か月に一度のペースでの点検・交換を提案することが多く、この頻度に設定して以降、同様の緩やかな吸着不良の再発は起きていない。
選定と運用を通じて大切にしていること
真空発生器・エジェクタの選定は、単に吸着力の数値を満たすかどうかだけで判断できるものではない。ワークの材質や形状、搬送条件、さらには生産コストや省エネ性まで含めて総合的に検討する必要がある。私はこの分野の選定に取り組むたびに、机上の計算だけでなく、実際にワークを手に取り、その質感や表面状態を確認することを大切にしている。
数値化しにくい現物の情報こそが、適切なパッド選定や真空度設定の鍵を握っていることが多い。カタログスペックと現場の実感の両方を大切にしながら、無理のない吸着搬送の設計を積み重ねていくことが、結果的にトラブルの少ない安定した生産ラインにつながっていくのだと、私はこれまでの経験を通じて実感している。
真空機器はシリンダやモータに比べると地味な存在に見られがちだが、搬送工程の信頼性を根底から支える重要な要素であることを、私はこれまでの数多くの案件を通じて痛感してきた。派手さはなくとも、選定を一つ誤れば生産ライン全体を止めかねない重要部品であるという認識を、私は常に持ち続けるようにしている。今後も新しい材質や形状のワークに出会うたびに、既存の知識に頼りきらず、実物を確認しながら最適な構成を丁寧に検討していく姿勢を大切にしていきたいと考えている。地道な現物確認とデータに基づく検証を積み重ねることこそが、結果的に発注元からの信頼を得る一番の近道なのだと、私はこれまでの経験を通じて改めて感じている。
コメント