
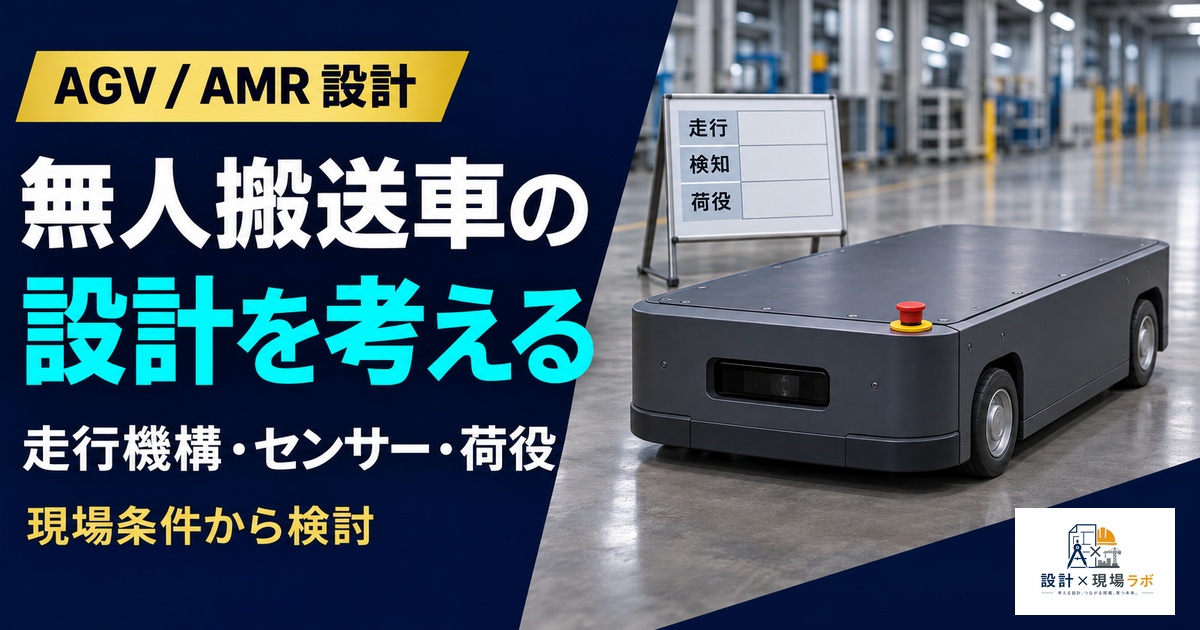
工場や倉庫の省人化ニーズを背景に、AGV・AMRの導入は急速に広がっている。しかし実際に設計に携わってみると、走行機構、センサー構成、安全設計、荷役インターフェースなど検討すべき要素は多岐にわたり、単なる「台車にモーターを載せた機械」では済まないことがよくわかる。私はライン搬送設備の設計者として無人搬送車の開発案件に関わった経験があり、そこで得た知見を踏まえて基礎を整理する。
AGVとAMRの違いと設計思想
AGVは磁気テープや誘導線といった固定経路に沿って走行する方式が中心であり、AMRはSLAM技術などを用いて自律的に経路を判断しながら走行する方式を指すことが多い。私が最初に手がけたのは磁気誘導式のAGVだったが、その後AMRの引き合いにも対応する中で、両者は単に走行方式が違うだけでなく、設計思想そのものが異なることを実感した。
AGVは経路が固定されている分、動作が予測しやすく安全設計もシンプルになりやすい。一方でレイアウト変更のたびに誘導線や磁気テープの敷設をやり直す必要があり、私が担当した工場ではレイアウト変更の頻度が高く、その都度の改修コストが課題になっていた。AMRはこの制約から解放される反面、周囲環境の変化に対する認識精度や、経路計画アルゴリズムの妥当性検証など、AGVにはなかった検討項目が増える。
私は案件の初期段階で、顧客の運用形態がどれだけレイアウト変更を伴うか、通路の混雑度はどの程度かをヒアリングし、AGVとAMRのどちらが適しているかを見極めるようにしている。技術トレンドとしてAMRが注目されがちだが、固定ラインでの安定搬送が求められる現場では、あえてAGVを選択したほうが結果的に信頼性もコストも優れるケースが少なくない。流行の技術を提案することと、顧客にとって最適な技術を提案することは必ずしも一致しない、という当たり前だが忘れがちな視点を、私はこの見極めの場面でいつも意識している。
両者のハイブリッドという選択肢も、私が近年提案することが増えてきたアプローチだ。基幹搬送ルートは磁気テープなどで固定しつつ、支線となる可変性の高いエリアだけをAMR的な自律走行に任せる構成にすることで、信頼性とレイアウト柔軟性を両立させることができる。すべてを最新技術で統一しようとせず、現場の実情に合わせて技術要素を組み合わせる姿勢が、結果的に投資対効果の高いシステムにつながると私は考えている。
設計思想の違いは、開発体制にも表れる。AGVの開発では機構設計と制御設計の分業が比較的明確だったのに対し、AMR案件では自己位置推定アルゴリズムのチューニングに多くの工数を割く必要があり、ソフトウェア側の比重が格段に高くなった。私はハードウェア設計者としての立場でありながら、ソフトウェアチームとの密な連携なしにはAMRの性能を引き出せないことを痛感し、以降は開発初期段階からソフトウェア担当者を交えた合同レビューを行う体制を提案するようにしている。
走行機構の設計
走行機構の設計では、駆動方式とステアリング方式の組み合わせが搬送性能を大きく左右する。私が担当した案件では、狭い通路でのその場旋回性能を求められ、左右輪を独立制御する差動二輪駆動方式を採用した。この方式は機構がシンプルな反面、直進安定性の確保には制御側での工夫が必要になる。
一方、重量物を安定して搬送する用途では、四輪でのステアリング機構を持つ方式が有利になる場合もある。私が携わった重量搬送用AGVでは、車輪の追従性を高めるために独立懸架に近い機構を採用し、床面の微小な段差でも荷崩れが起きないよう振動吸収性を確保した。走行機構の選定は、搬送する荷の重量、床面の状態、必要な旋回半径を総合的に検討して決める必要がある。
私が特に注意しているのは、駆動輪のグリップ力とスリップの管理だ。実際の工場床面は油分や粉じんが付着していることがあり、想定していたグリップ力が得られずに位置決め精度が低下するケースを経験したことがある。以降は現場の床材サンプルを事前に取り寄せ、車輪材質の摩擦係数を実測してから選定するプロセスを取り入れている。実測では、乾燥したコンクリート床で摩擦係数0.7程度あった条件が、油分の付着した箇所では0.3程度まで低下しており、この差を見込んだ減速距離の余裕を制御パラメータに織り込む必要があった。
段差や溝への対応も走行機構設計の盲点になりやすい。私が経験した工場では、床面のジョイント部にわずかな段差があり、そこを通過するたびに機体が振動し、積載していた精密部品の位置がずれてしまうという問題が発生した。対策として、サスペンション機構を追加し、段差通過時の衝撃を吸収する設計に変更した。図面上の平坦な床を前提にせず、現場の床面を実測してから走行機構を詰める重要性を、このとき強く実感した。
駆動モーターの選定においても、単純な出力計算だけでなく、加減速時の瞬間的なトルク要求を考慮する必要がある。私が担当した案件では、定常走行時の負荷計算だけでモーターを選定した結果、フル積載での急加速時にトルク不足が発生し、位置制御の追従性が悪化するという問題に直面した。以降は、加減速プロファイル全体を通じた最大トルク要求を洗い出したうえでモーター容量に余裕を持たせるよう設計方針を改めている。
センサー構成とナビゲーション
AGV・AMRの心臓部とも言えるのがセンサー構成だ。私が携わった案件では、磁気センサーによる経路検知に加え、レーザー測域センサーによる周辺監視、エンコーダによる自己位置推定を組み合わせた冗長構成を採用した。単一センサーに依存すると、そのセンサーが不調になった際に機体が制御不能になるリスクがあるためだ。
AMRのナビゲーションでは、SLAMによる地図生成と自己位置推定の精度が搬送品質に直結する。私がAMR案件で経験したのは、天井の高い倉庫で特徴点となる構造物が少なく、自己位置推定がドリフトしてしまう問題だった。対策として反射板を要所に設置し、レーザーによる絶対位置補正を組み合わせることで、実用に耐える精度まで改善することができた。対策前は数十メートル走行するごとに数十センチ単位のずれが蓄積することもあったが、反射板による絶対位置補正を組み込んだ後は、誤差を常時数センチ程度の範囲に収めることができるようになった。
センサー配置の設計では、死角の管理も重要な検討項目だ。私は機体の四隅に死角が生じないよう、複数のセンサーの検知範囲を重ね合わせて配置し、実際に人や障害物を用いた検知テストを繰り返して死角の有無を検証している。カタログ値だけでなく、実機での検知確認を経なければ、現場での安全性は担保できないというのが私の実感だ。
下表は、私が案件ごとに整理しているセンサー構成の役割分担の一例だ。冗長性を持たせつつ、それぞれのセンサーの得意・不得意を補い合う構成を意識している。
| センサー | 主な役割 | 弱点 |
|---|---|---|
| レーザー測域センサー | 周辺障害物検知 | 黒色物体・ガラスに弱い |
| 磁気・光学センサー | 経路追従 | 汚れ・摩耗に弱い |
| エンコーダ | 自己位置推定補助 | 車輪スリップで誤差蓄積 |
| カメラ | 周辺状況の認識 | 照明変化に弱い |
一つのセンサーの弱点を別のセンサーが補うよう組み合わせることで、単一障害での機能喪失リスクを下げることができる。
安全設計と衝突回避
無人搬送車の安全設計は、人身事故を防ぐという意味で最も重視すべき領域だ。私が携わった案件では、ISOやJISに準拠した安全規格を踏まえ、多段階の減速・停止ロジックを実装した。遠方で人を検知した段階では減速、近距離では停止、接触が避けられない場合は非常停止という三段階の制御を設けることで、急停止による荷崩れと安全確保を両立させた。
私が現場で痛感したのは、規格上の最低要件を満たすだけでは実運用に耐えないという点だ。ある案件では、規格通りの安全エリア設定にもかかわらず、作業者が予測できないタイミングで通路に飛び出してくることがあり、想定以上の減速余裕を持たせる必要があった。安全設計は机上の規格適合だけでなく、実際の現場での人の動きを観察したうえで余裕を持たせることが不可欠だと学んだ。特に交差点や死角の多い曲がり角では、警告灯や警告音による事前の存在アピールも組み合わせ、人側の注意を引く工夫まで含めて安全設計と捉えるようにしている。
バンパーによる接触検知も、最後の砦として欠かせない要素だ。私はレーザーセンサーが認識できない低い障害物や、光を吸収しやすい黒色物体への対策として、機械的な接触検知バンパーを併設する設計を標準としている。センサーとバンパーという異なる原理の安全装置を重ねることで、単一障害での安全機能喪失を防ぐ冗長設計を徹底している。
非常停止後の復帰手順も、安全設計と一体で検討すべき要素だ。私が経験した現場では、非常停止が頻発する割に復帰操作が煩雑で、作業者が苛立ちからセンサーを無効化してしまうという本末転倒な事態が起きかけたことがある。以降は、誤検知による停止を減らすチューニングと、復帰操作を簡素化するインターフェース設計の両面から改善を図り、安全機能が現場で確実に使われ続ける状態を維持することの重要性を学んだ。
荷役機構とインターフェース設計
搬送そのものだけでなく、荷物の積み下ろしをどう行うかもAGV・AMR設計の重要な要素だ。私が担当した案件では、ローラーコンベア方式、リフト方式、牽引方式など複数の荷役方式を比較検討し、既存設備とのインターフェース整合性を最優先に選定した。既存のコンベアラインとの高さやピッチが合わなければ、いくら搬送車自体が優秀でも現場では使えない。
私が特に苦労したのは、荷役ステーションでの位置決め精度の確保だ。搬送車の停止位置がわずかにずれるだけで、ローラー同士の受け渡しに失敗し荷崩れにつながることがあった。対策として、機械的なガイド機構と光学的な位置補正を組み合わせ、最終的にミリ単位の停止精度を実現することで、安定した荷役動作を実現した。
リフト方式の荷役機構では、昇降動作中の安定性確保が課題になりやすい。私が設計したリフト式搬送車では、昇降ストロークが大きくなるほど重心が高くなり、走行中の横転リスクが増すという問題があった。対策として、昇降時は走行速度を自動的に制限するインターロックを組み込み、さらに脚部の張り出し機構を追加して接地面積を広げることで、安定性を確保した。荷役方式ごとに固有のリスクがあり、それぞれに応じた安全対策を個別に検討する必要があることを、この案件で改めて学んだ。
また、既存設備との通信インターフェースの設計も忘れてはならない。私はPLCとの信号インターフェースを設計する際、現場の既存設備側の仕様変更を待たずに搬送車側で吸収できるよう、汎用的な信号仕様を採用することを意識している。設備更新のたびに搬送車側の設計を変更しなければならない状況は、運用コストの増大を招くためだ。
荷崩れ防止の観点からは、加減速のプロファイル設計も重要になる。私が担当した案件では、急停止時に荷物が滑り出すクレームが発生し、加速度センサーで実測しながら加減速カーブを見直した経験がある。単に最高速度を追求するのではなく、荷の重心位置や摩擦係数を踏まえて安全に停止できる加減速プロファイルを個別に設計することが、搬送品質を左右する重要な要素だと実感した。
バッテリー・充電設計
無人搬送車の稼働率を左右するのがバッテリーと充電の設計だ。私が携わった案件では、24時間稼働が求められる現場で、バッテリー交換のためのライン停止が課題となっていた。検討の結果、稼働の合間に短時間で継ぎ足し充電を行う自動充電ステーション方式を採用し、バッテリー残量が一定以下になった際に自動で充電エリアへ移動する制御を組み込んだ。
バッテリー容量の見積もりでは、カタログ上の連続稼働時間だけでなく、実際の運用パターンにおける加減速の頻度や、待機時の消費電力まで含めたシミュレーションが欠かせない。私はこの見積もりを甘くした結果、実運用でバッテリー切れによる停止が頻発した経験があり、以降は余裕を持たせたバッテリー容量設計と、消費電力の実測データに基づく検証を徹底するようにしている。具体的には、カタログ上は8時間連続稼働と記載されていたバッテリーが、頻繁な加減速を伴う実運用パターンでは実質5時間程度しか持たないことが判明し、当初計画していた充電ステーションの台数を1台から2台に見直す事態になった。
充電接点の設計においても、現場の粉じんや振動を考慮した接触信頼性の確保が重要になる。私は接点の自動調心機構を採用し、多少の停止位置ずれがあっても確実に充電が開始できる構造とした。具体的には、停止位置に±10mm程度のばらつきがあっても接点が正しく接触するよう可動範囲を設計し、粉じんによる接触不良を防ぐため接点表面には定期清掃がしやすい形状を採用した。こうした細部の作り込みが、無人搬送車の「無人」たる所以である安定稼働を支えている。
バッテリー方式の選定も重要な判断ポイントだ。私が携わった案件では、鉛蓄電池からリチウムイオン電池への切り替えを検討したことがあるが、単純にエネルギー密度だけで比較するのではなく、初期コスト、寿命サイクル、温度特性、そして万一の際の安全対策まで含めて総合的に評価する必要があった。特に粉じんの多い環境ではバッテリーパック自体の防塵設計も欠かせず、走行部と同様に環境条件を踏まえた設計判断が求められる。
現場導入で直面する課題
設計が完成しても、実際の現場に導入する段階では想定外の課題が次々と出てくる。私が経験した案件では、既存の作業者の動線とAGVの走行経路が交錯し、当初の運用計画を大幅に見直す必要が生じたことがあった。設計段階でのシミュレーションだけでは、現場の実際の人の流れまでは完全に予測しきれない。
導入コストの見積もりにおいても、搬送車本体の価格だけでなく、環境整備費用まで含めて顧客に説明することが重要だ。私が担当した案件では、当初の見積もりに床面の補修費用や充電ステーションの電源工事費用が含まれておらず、後から追加費用が発生して顧客との関係がぎくしゃくしたことがあった。以降は初期の現地調査を必ず実施し、見積もり段階から環境整備費用まで含めた総額を提示するようにしている。
私はこの経験から、本格導入前に実機を用いた試験運用期間を必ず設けるようにしている。試験運用では、想定していなかった障害物の存在や、作業者の動線との干渉、通信の不安定なエリアなど、机上検討では見えなかった課題が次々と表面化する。この段階でフィードバックを設計に反映することで、本稼働後のトラブルを大幅に減らすことができる。
無線通信の安定性も、試験運用でしばしば問題化する項目だ。私が経験した工場では、金属製の棚やシャッターが多く、当初想定していたWi-Fiの通信範囲では通信断が頻発し、搬送車が経路の途中で停止してしまう事態が発生した。対策としてアクセスポイントの追加設置と配置の見直しを行い、さらに通信断が発生した際には安全に自律停止するフェールセーフ制御を組み込むことで、実用に耐える安定性を確保した。
また、現場の作業者からの信頼を得ることも導入成功の重要な要素だ。私は導入初期には作業者への説明会を実施し、AGVの動作原理や安全機能について理解してもらう機会を設けている。実際に自分の目の前を通過する機械が何をどこまで検知できるのか、どこまで信頼してよいのかを知っているかどうかで、現場で働く人々の安心感は大きく変わってくるものだと私は感じている。技術的に優れたシステムであっても、現場で使う人々の理解と協力がなければ、真の意味での定着は難しい。
保守体制の整備も導入時に見落とされがちな課題だ。私が携わった現場では、導入直後は設計者が常駐して対応できていたトラブルが、撤収後は現場担当者だけでは原因究明できず、稼働率が低下してしまったことがあった。以降は、簡易的な故障診断機能を機体に組み込み、エラーコードだけである程度の原因が絞り込めるようにするなど、設計段階から保守のしやすさを織り込むようにしている。設計者として機構や制御を作り込むだけでなく、現場に受け入れられ、長く使われ続けるプロセスまで見据えることが、無人搬送車導入の成否を分けると私は考えている。図面の上では完璧に見えるシステムでも、現場という生きた環境の中でどう振る舞うかまで見届けて初めて、設計者としての仕事が完結すると私は感じている。
コメント